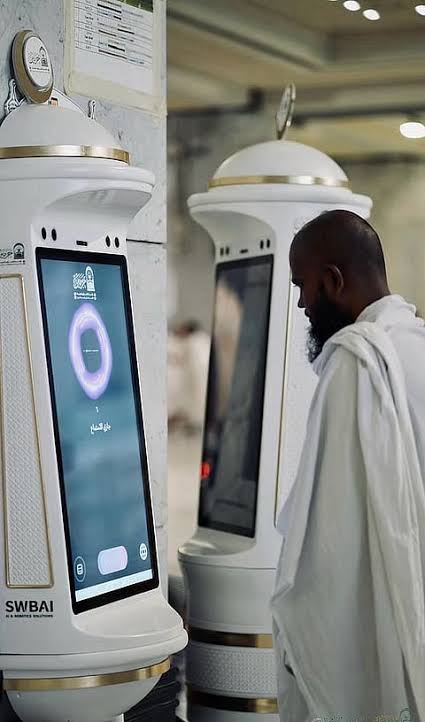
روبوت (منارة)
SWB AI · المسجد الحرام بمكة المكرّمة والمسجد النبوي الشريف بالمدينة المنوّرة
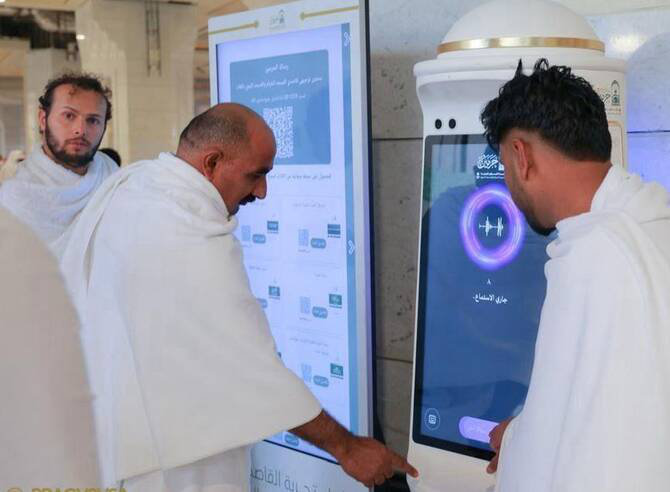
روبوت إرشادي ذاتي التنقّل يخدم قاصدي المسجد الحرام والمسجد النبوي الشريف، ويجيب عن أسئلتهم في المناسك والاتجاهات بإحدى عشرة لغة. يعمل في واحد من أكثر الأماكن ازدحاماً بالمشاة في العالم، وعليه أن يؤدّي المهمّتين معاً دون تدخّل بشري.
- 1
لوحة تحكّم عبر إنترنت الأشياء (IoT) بخريطة لحظية
واجهة ويب متّصلة بالروبوت لإدارته ومتابعة الخريطة وهي تُبنى لحظة بلحظة. إرسال شبكة الإشغال (Occupancy Grid) كاملة في كل إطار كان يستهلك من الشبكة أكثر مما تحتمل، فصار الروبوت يرسل الخلايا التي تغيّرت منذ الإطار السابق فقط، وهو ما يُبقي تحديث الخريطة فورياً دون تأخّر ملحوظ على وصلة شبكة عادية.
- 2
حزمة إدارة البطارية بـ ROS 2 Jazzy و C++
بنيتُ حزمة إدارة البطارية وحسّنتُ أداءها: قراءة بيانات نظام إدارة البطارية (BMS) عبر RS-485، وضبط تأطير البروتوكول بحسب توقيت العتاد، ونشر بيانات موثوقة عن حالة الشحن (SoC) وسلامة البطارية (SoH) تعتمد عليها بقيّة المنظومة.
- 3
ضبط SLAM للحصول على مسار أكثر سلاسة
حسّنتُ إعدادات SLAM حتى استقرّ تقدير الموضع وتوقّف تذبذبه، فصار المتحكّم يتبع مساراً سلساً فعلاً بدلاً من التصحيح المستمرّ لضجيج تقديره الخاص. والفرق ملحوظ بالعين المجرّدة لمن يقف إلى جانب الروبوت.
- 4
دمج المستشعرات وتشغيل الأنظمة المدمجة
تشغيل منظومة الحوسبة والاستشعار على Orange Pi 5 Max و Raspberry Pi: ماسح الليزر الدوّار RPLidar، ومصفوفة المستشعرات فوق الصوتية، والأجهزة التسلسلية، مع إبقائها مستقرّة عبر دورات إطفاء التغذية وتحديثات البرمجية الثابتة (Firmware).
- حزمة التقنيات
- ROS 2 Jazzy · C++ · Python
- الحوسبة
- Orange Pi 5 Max · Raspberry Pi
- المستشعرات والنواقل
- RPLidar C1 · مصفوفة مستشعرات فوق صوتية · بيانات البطارية عبر RS-485 بتأطير مضبوط على توقيت العتاد